HR
 English
 Čeština
 Deutsch
 Français
 Italiano
 Español
 Nederlands
 Polski
 Ελληνικά
 Slovenčina
 Português
 Türkçe
 Svenska
 Magyar
 Română
Detekcija parkirnih mjesta: rubni slučajevi koje treba testirati
Detekciju parkirnih mjesta u stvarnom svijetu ne mogu zaustaviti neuredni uvjeti koji ne izgledaju kao na shemi.
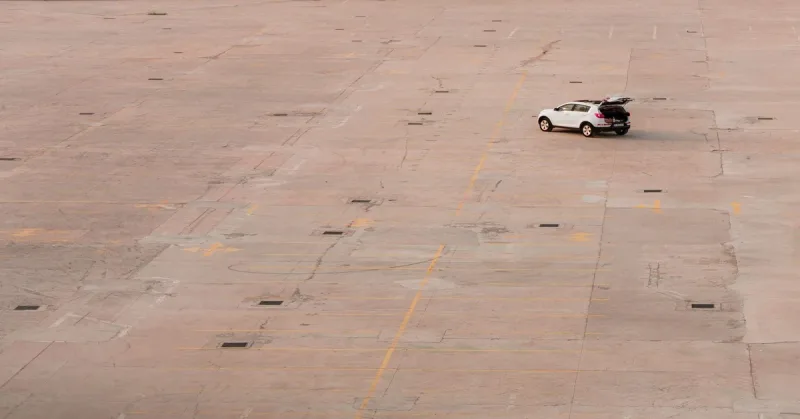
Detekciju parkirnih mjesta u stvarnom svijetu ne ruše uredne sheme. Ruše je veljačka bljuzga, bijeli dostavni kombi koji prekriva pola mjesta, nisko sunce koje svaku oslikanu crtu pretvara u sjenu i privremeni raspored za događanje složen od čunjeva u 6 ujutro. Ako u 2026. procjenjujete sustav, korisno pitanje nije radi li demonstracija za vedrog radnog popodneva. Pitanje je može li dobavljač dokazati rad u upravo onim uvjetima zbog kojih je vaše vanjsko parkiralište ili marina danas nepouzdana.
Ovaj terenski vodič namjerno je skeptičan. Usredotočen je na situacije koje ruše naivne sustave i na praktične testove koje možete provesti prije potpisivanja ugovora. Koristite ga da raspravu s marketinških postotaka preusmjerite na dokaze promatrane na vlastitoj lokaciji.
Gdje detekcija parkirnih mjesta zakazuje na terenu
Većina pogrešaka spada u jednu od tri kategorije: mjesto se ne vidi jasno, oblik vozila je dvosmislen ili raspored više ne odgovara pretpostavkama modela. Detekciju parkirnih mjesta tretirajte kao test okruženja, a ne samo kao procjenu softvera. Sustav koji dobro radi na asfaltu s jasnim oznakama može imati poteškoća na šljunčanim pomoćnim parkiralištima, travnatim površinama, parkiralištima uz vodu ili sezonskim rasporedima ako nije treniran i provjeren za takve slučajeve.
| uvjet | zašto naivna detekcija zakazuje | što pitati dobavljača | kako to testirati na lokaciji |
|---|---|---|---|
| Snježni pokrivač i stajaća voda | Snijeg skriva oznake mjesta i mijenja kontrast vozila. Lokve mogu odražavati nebo, svjetla, brodove, stupove ili vozila, stvarajući lažne rubove i lažne signale zauzetosti. | Tražite primjere s vanjskih lokacija sa snijegom, bljuzgom, kišom i lokvama koje odražavaju. Pitajte koristi li model geometriju mjesta, detekciju objekata, vremenske dokaze ili njihovu kombinaciju. | Testirajte nakon snježnih padalina, tijekom otapanja i nakon jake kiše. Usporedite izlaz sustava s ručnim brojanjem u fiksnim intervalima i zabilježite grupiraju li se pogreške na određenim nižim mjestima. |
| Nisko zimsko sunce i duge sjene | Jake sjene mogu nalikovati vozilima ili podijeliti vozilo na zavaravajuće dijelove. Nisko sunce uzrokuje i odbljesak u objektivu te smanjuje kontrast svijetlih vozila. | Pitajte kako se sustav nosi sa sezonskim kutom sunca i provjeravaju li se položaji kamera s obzirom na putanje odsjaja, a ne samo pokrivenost. | Provedite testove zimi u izlasku sunca, u podne i kasno poslijepodne. Uključite mjesta uz drveće, stupove, jarbole, ograde i znakove koji bacaju duge sjene. |
| Noć i odsjaj farova | Farovi zasićuju dijelove slike. Mokar asfalt pojačava odsjaj, a tamna vozila mogu nestati na slabo osvijetljenoj pozadini. | Tražite noćnu točnost odvojeno od dnevne. Pitajte je li dobavljač testirao s farovima u pokretu, parkiranim vozilima s upaljenim svjetlima i mokrim površinama. | Uzmite uzorke stvarnog stanja nakon mraka, osobito u vrijeme najvećih dolazaka i odlazaka. Uključite kišne noći, a ne samo suhe noći s ujednačenom rasvjetom. |
| Djelomično zaklanjanje kombijima, prikolicama, živicama ili opremom | Visoki kombi može sakriti mali automobil na susjednom mjestu. Prikolice, nautička oprema, živice, kante i privremeni znakovi mogu zaklanjati pogled kamere. | Pitajte koliki dio svakog mjesta mora ostati vidljiv i kako sustav javlja nesigurnost kada je mjesto djelomično skriveno. | Parkirajte kombije i prikolice u realističnim položajima. Ne testirajte samo s malim automobilima. Provjerite donosi li sustav pogrešne odluke s punom sigurnošću ili označava smanjenu pouzdanost. |
| Motocikli i prevelika vozila preko više mjesta | Mala vozila mogu ostati neprepoznata ako sustav očekuje objekte veličine automobila. Preveliko vozilo može zauzeti dva mjesta, pa se jedno stvarno zauzeće pogrešno broji. | Pitajte kako su motocikli, kamperi, vozila s prikolicama, servisna vozila i automobili parkirani preko crte prikazani u podatkovnom modelu. | Pripremite testne slučajeve s motociklima, dugim vozilima i lošim parkiranjem. Provjerite odražava li izlaz upotrebljiva mjesta, a ne samo prepoznate objekte. |
| Izblijedjele ili nepostojeće oznake na šljunčanim i travnatim pomoćnim parkiralištima | Sustavi koji se previše oslanjaju na oslikane crte mogu zakazati kada su crte izblijedjele, prekrivene ili nikad nisu postojale. Šljunak i trava unose promjene teksture koje mogu izgledati kao granice. | Pitajte mogu li se virtualni poligoni mjesta definirati neovisno o fizičkim crtama i mogu li se prilagoditi bez ponovnog bojenja. | Uključite u pilot-projekt svoje najlošije pomoćno parkiralište. Ucrtajte kartu stvarnog stanja s predviđenim mjestima i usporedite rezultate kada su vozila parkirana nepravilno. |
| Visina montaže i kut gledanja kamere | Nizak ili plitak kut povećava zaklanjanje: jedno vozilo skriva drugo. Preširok kadar može smanjiti detalje vozila. Preuzak kadar može propustiti kontekst prilaza. | Zatražite prijedlog plana kamera s očekivanim vidljivim područjem, slijepim točkama, gustoćom piksela i primjerima sa sličnim visinama montaže. | Za isprobavanje predložene perspektive koristite privremene nosače ili postojeće stupove. Testirajte pri različitim razinama zauzetosti parkirališta, a ne samo kada je gotovo prazno. |
| Sezonski rast vegetacije | Grane koje zimi ne smetaju ljeti mogu prekriti mjesta. Lišće koje se miče može stvarati promjenjive sjene i vizualni šum. | Pitajte uzima li pregled lokacije u obzir sezonski rast i pregledava li dobavljač kadrove kamera nakon listanja. | Ako su dostupne, pregledajte starije snimke, a zatim provedite ljetnu provjeru. Utvrdite koja mjesta nestaju iza živica, drveća ili zelenila marine. |
| Privremene promjene rasporeda tijekom događanja | Čunjevi, redari, pomoćna polja, zatvoreni redovi i improvizirane VIP zone mijenjaju značenje pojma „slobodno“. Fiksni model može i dalje brojati mjesta koja se ne koriste. | Pitajte kako se konfiguriraju privremena zatvaranja i rasporedi za događanja, tko ih može mijenjati i koliko brzo se promjene pojavljuju u izvješćima. | Simulirajte plan događanja sa zatvorenim mjestima i privremenim redovima. Provjerite odražava li dostupnost operativni raspored, a ne uobičajeni oslikani raspored. |
Tražite dokaze uz navedene uvjete
Jedan podatak o točnosti nije dovoljan. Treba ga pratiti opis uvjeta u kojima je izmjeren: vrsta lokacije, visina kamere, vrijeme, osvjetljenje, razina zauzetosti, kvaliteta oznaka, struktura vozila i razdoblje uzorkovanja. Tvrdnja temeljena na sunčanim dnevnim snimkama dobro označenog parkirališta malo govori o objektu uz vodu s odsjajem, prikolicama i sezonskim vrhuncima.
Inzistirajte na rezultatima po segmentima. Dan naspram noći. Suho naspram mokrog. Standardna mjesta naspram pomoćnih parkirališta. Uobičajeni rad naspram događanja. Ako dobavljač ne može razdvojiti te slučajeve, ne možete znati skriva li impresivan prosjek upravo one pogreške koje su vama važne.
Kako tumačiti tvrdnju o točnosti detekcije parkirnih mjesta
Pojam točnosti često se koristi olako. U praksi su korisnija dva pojma: preciznost i odziv (recall). Preciznost pita: kada sustav kaže da je mjesto zauzeto, koliko je često u pravu? Niska preciznost znači lažno zauzeta mjesta, zbog čega objekt može izgledati puniji nego što jest. Odziv pita: od svih stvarno zauzetih mjesta, koliko ih je sustav pronašao? Nizak odziv znači propuštena vozila, što može dovesti do nesigurnih ili zavaravajućih podataka o slobodnim mjestima.
Ista logika vrijedi za slobodna mjesta. Lažno slobodno mjesto obično više šteti iskustvu vozača od lažno zauzetog jer ljude može poslati prema mjestima koja zapravo ne mogu koristiti. Za operatere prava ravnoteža ovisi o namjeni: pločama za navođenje, operativnim nadzornim pločama, podršci nadzoru parkiranja, praćenju zone vezova ili analitici potražnje. Dobavljač treba objasniti koje su pogreške najčešće i kako sustav postupa s nesigurnošću.
Postotak bez navedenih uvjeta nema smisla jer je nazivnik nepoznat. Je li izmjeren na 200 slika ili na 2 milijuna opažanja mjesta? Jesu li uključeni motocikli? Jesu li isključeni dani događanja? Je li bilo snijega? Jesu li djelomično zaklonjena mjesta uklonjena iz testnog skupa? Jesu li rezultati izračunati po slici, po mjestu, po satu ili po promjeni zauzetosti? Svaki od tih izbora može promijeniti broj.
Provedite provjeru prema stvarnom stanju prije nabave
Korisna provjera ne mora biti složena, ali zahtijeva disciplinu. Prvo, definirajte točno područje testiranja i popišite svako mjesto ili predviđeni položaj za parkiranje, uključujući šljunčana ili travnata pomoćna mjesta ako su dio uobičajenog rada. Drugo, odaberite testne termine koji predstavljaju vaše teške uvjete: vlažno jutro, nisko sunce, večernje dolaske, vršnu subotu, pripremu događanja i mirno razdoblje nakon odlazaka.
U svakom terminu zabilježite ručno stvarno stanje u istom trenutku kao i izlaz sustava. To može učiniti osposobljeno osoblje obilaskom lokacije, pregledom snimljene slike ili pomoću označene karte lokacije. Gdje je moguće, bilježite tri stanja: zauzeto, slobodno te nesigurno ili neupotrebljivo. Treće je stanje važno jer privremena zatvaranja, blokirana mjesta i dvosmisleno parkiranje preko crte ne bi trebalo bez operativne odluke ugurati u čistu binarnu oznaku.
Zatim usporedite mjesto po mjesto. Prebrojite lažno zauzeta, lažno slobodna, propuštena zauzeća više mjesta i postupanje s nesigurnošću. Tražite obrasce, a ne samo ukupne brojeve. Deset pogrešaka nasumično raspoređenih na 2000 opažanja može biti prihvatljivo. Deset pogrešaka koncentriranih u istom redu uz ulaz, na pomoćnom parkiralištu ili u dijelu uz marinu može stvarati trajne operativne probleme.
Na kraju ponovite test nakon prilagodbe rasporeda ili podešavanja kamera. Dobra procjena je iterativna: prvi rezultat pokazuje gdje sustav ima poteškoća, a drugi može li ih dobavljač ispraviti. Ako se rezultat poboljša samo isključivanjem teških mjesta iz izvješća, budite oprezni. Isključenja mogu biti prihvatljiva ako su jasno označena, ali ne bi smjela biti skrivena u tvrdnji o točnosti.
Kako zvuči vjerodostojan odgovor dobavljača
Najbolji dobavljači ne pretvaraju se da nepovoljni uvjeti ne postoje. Opisuju ograničenja, pokazuju usporedive instalacije, predlažu položaje kamera koji smanjuju zaklanjanje i dogovaraju testove prihvaćanja na teškim slučajevima s vaše lokacije. Trebaju bez nelagode razgovarati o lažno pozitivnim i lažno negativnim rezultatima, pragovima pouzdanosti i rezervnim postupcima kada je vidljivost loša.
Budite oprezni s odgovorima koji se oslanjaju na općenite snimke zaslona, demonstracije po savršenom vremenu ili jedan istaknuti broj. Oprezni budite i sa sustavima koji zahtijevaju da se vaša vanjska lokacija ponaša kao crtež: trajne oznake, standardna vozila, bez sjena, bez privremenih promjena i bez sezonskog rasta vegetacije. Stvarni objekti tako ne funkcioniraju.
Ako još istražujete kako tehnologija radi prije nego što je stavite na test, naše objašnjenje detekcije zauzetosti parkirnih mjesta pokriva što sustav mjeri za svako mjesto i koje podatke daje.
Kada sustav prođe testove na vašoj lokaciji, druga je polovica odluke cijena: naša analiza troška detekcije zauzetosti parkirališta prolazi kroz objavljeni cjenik po mjestu i proračunske stavke izvan njega.
Ako oznake nisu samo izblijedjele nego ih uopće nema, odgovor izgleda drukčije: pogledajte detekciju parkirnih mjesta na neoznačenim parkiralištima, gdje sustav javlja broj vozila umjesto stanja pojedinih mjesta.
Kako bismo i sami poštovali gore opisani standard, evo uvjeta iza našeg broja. Parkinto nudi detekciju zauzetosti AI kamerama za vanjska parkirališta i marine, bez senzora u tlu. Podatak od 99,7 % odnosi se na stanje slobodno/zauzeto svakog mjesta u aktualnom radu, na temelju slike kamere koja se snima i analizira svakih 30 sekundi, pri čemu je kamera postavljena tako da se zauzetost s tog položaja vidi golim okom – jedna kamera obično pokriva 25–35 vanjskih mjesta; tek idealno postavljena kamera s visokim i širokim pogledom doseže otprilike 100. Neovisna revizija Češkog tehničkog sveučilišta u Pragu (Fakultet prometnih znanosti) za raniju je verziju sustava izmjerila točnost od 99,4 %. Ako procjenjujete detekciju parkirnih mjesta za zahtjevnu lokaciju, zatražite da je testiramo u uvjetima koji stvarno utječu na vašu lokaciju.